Caccavale Fabrizio - Rettore della Basilicata
- font size decrease font size increase font size
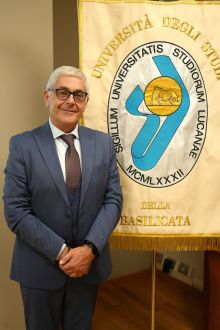
Fabrizio Caccavale
Rettore dell'Università degli Studi della Basilicata
|
Scadenza mandato 1° ottobre 2032
|
Ordinario di Automatica
|
|
Data di nascita 14 novembre 1965
|
Email Questo indirizzo email è protetto dagli spambots. È necessario abilitare JavaScript per vederlo.
|
Contatti dell'Ateneo
|
Sede Via dell'Ateneo Lucano, 10 – 85100 Potenza
|
Telefono 0971 202477
|
|
Email Questo indirizzo email è protetto dagli spambots. È necessario abilitare JavaScript per vederlo.
|
Sito web portale.unibas.it
|
Profilo accademico
Fabrizio Caccavale è Rettore dell'Università degli Studi della Basilicata per il sessennio 2026–2032 e professore ordinario di Automatica presso l'Ateneo.
Ha conseguito la laurea in Ingegneria Elettronica nel 1993 e il Dottorato di Ricerca in Ingegneria Elettronica e Informatica nel 1997, entrambi presso l'Università degli Studi di Napoli Federico II.
Carriera accademica
Dal 1999 al 2001 è stato ricercatore universitario presso il Dipartimento di Informatica e Sistemistica dell'Università degli Studi di Napoli Federico II.
Dal 2001 al 2015 è stato professore associato presso il Dipartimento di Ingegneria e Fisica dell'Ambiente, successivamente confluito nella Scuola di Ingegneria dell'Università degli Studi della Basilicata.
Dal 2015 è professore ordinario.
Da aprile a ottobre 1996 è stato Visiting Scholar presso il Department of Electrical and Computer Engineering della Rice University di Houston, Texas.
Attività scientifica e aree di ricerca
Le sue principali aree di ricerca comprendono l'identificazione dinamica di robot manipolatori, la robotica cooperante, i sistemi multi-robot, la diagnosi dei guasti, la robotica sottomarina e la robotica aerea.
È coautore di oltre 150 articoli scientifici pubblicati su riviste, libri e atti di congressi nazionali e internazionali.
Ha svolto ruoli di responsabilità e coordinamento in numerosi progetti di ricerca e trasferimento tecnologico, sia in ambito nazionale sia internazionale.
Monografie e attività editoriali
È coautore del libro di testo Fondamenti di Sistemi Dinamici, pubblicato da McGraw-Hill, e della monografia Control and Monitoring of Chemical Batch Reactors, pubblicata da Springer-Verlag.
Ha inoltre curato i volumi a diffusione internazionale Fault Diagnosis for Mechatronic Systems: Recent Advances e Bringing Innovative Robotic Technologies from Research Labs to Industrial End-users: The Experience of the European Robotics Challenges.
È stato componente dei comitati scientifici di programma di numerose conferenze internazionali.
Dal 2006 al 2013 è stato Associate Editor della rivista internazionale Robotica e dal 2007 al 2013 Associate Editor di IEEE Transactions on Control Systems Technology.
Incarichi istituzionali e di Ateneo
È stato componente della Commissione preposta alla modifica dello Statuto dell'Università degli Studi della Basilicata.
Ha fatto parte del Senato Accademico dal 2012 al 2016 e dal 2024 al 2026.
Dal 2014 al 2018 è stato Prorettore con delega al coordinamento delle strutture di autovalutazione finalizzate alla qualità della formazione e della ricerca, nonché Presidente del Presidio della Qualità dell'Ateneo.
Dal 2021 al 2026 è stato Prorettore con delega all'attuazione dell'Accordo di Programma per l'istituzione del Corso di Laurea Magistrale in Medicina e Chirurgia.
Dal 2024 al 2026 è stato Direttore del Dipartimento di Scienze della Salute dell'Università degli Studi della Basilicata.
Associazioni scientifiche
È socio fondatore dell'Istituto di Robotica e Macchine Intelligenti (I-RIM) e Senior Member dell'Institute of Electrical and Electronics Engineers (IEEE).
Pubblicazioni scientifiche più significative
- M. Sileo, Y. Karayiannidis, F. Pierri, F. Caccavale, “A Novel Decentralized Leader–Follower Control Scheme for Centroid and Formation Tracking”, IEEE Transactions on Control of Network Systems, pp. 1–12, 2025.
- F. Caccavale, F. Pierri, “Distributed source-user estimation over directed graphs”, Automatica, Vol. 155, 2023, 111116.
- M. Nigro, M. Sileo, F. Pierri, D.D. Bloisi, F. Caccavale, “Assembly task execution using visual 3D surface reconstruction: An integrated approach to parts mating”, Robotics and Computer-Integrated Manufacturing, Vol. 81, 2023, 102519.
- M. Ryll, G. Muscio, F. Pierri, E. Cataldi, G. Antonelli, F. Caccavale, D. Bicego, A. Franchi, “6D Interaction Control with Aerial Robots: The Flying End-Effector Paradigm”, International Journal of Robotics Research, Vol. 38, No. 9, pp. 1045–1062, 2019.
- G. Muscio, F. Pierri, M.A. Trujillo, E. Cataldi, G. Antonelli, F. Caccavale, A. Viguria, S. Chiaverini, A. Ollero, “Coordinated control of aerial robotic manipulators: theory and experiments”, IEEE Transactions on Control Systems Technology, Vol. 26, No. 4, pp. 1406–1413, 2018.
- G. Antonelli, F. Arrichiello, F. Caccavale, A. Marino, “Decentralized time-varying formation control for multi-robot systems”, International Journal of Robotics Research, Vol. 33, No. 7, pp. 1029–1043, 2014.
- F. Caccavale, A. Marino, G. Muscio, F. Pierri, “Discrete-time framework for fault diagnosis in robotic manipulators”, IEEE Transactions on Control Systems Technology, Vol. 21, No. 5, pp. 1858–1873, 2013.
- F. Basile, F. Caccavale, P. Chiacchio, J. Coppola, C. Curatella, “Task-oriented motion planning for multi-arm robotic systems”, Robotics and Computer-Integrated Manufacturing, Vol. 28, No. 5, pp. 569–582, 2012.
- F. Caccavale, P. Chiacchio, A. Marino, L. Villani, “Six-dof impedance control of dual-arm cooperative manipulators”, IEEE/ASME Transactions on Mechatronics, Vol. 13, No. 5, pp. 576–586, 2008.
- G. Antonelli, F. Caccavale, S. Chiaverini, “Adaptive tracking control of underwater vehicle-manipulator systems based on the virtual decomposition approach”, IEEE Transactions on Robotics and Automation, Vol. 20, No. 3, pp. 594–602, 2004.
- F. Caccavale, B. Siciliano, L. Villani, “The Tricept robot: Dynamics and impedance control”, IEEE/ASME Transactions on Mechatronics, Vol. 8, No. 2, pp. 263–268, 2003.
- G. Antonelli, F. Caccavale, S. Chiaverini, G. Fusco, “A novel adaptive control law for underwater vehicles”, IEEE Transactions on Control Systems Technology, Vol. 11, No. 2, pp. 221–232, 2003.
- F. Caccavale, P. Chiacchio, S. Chiaverini, “Task-space regulation of cooperative manipulators”, Automatica, Vol. 36, No. 6, pp. 879–887, 2000.
- F. Caccavale, L. Villani, “Output feedback control for attitude tracking”, Systems & Control Letters, Vol. 38, No. 2, pp. 91–98, 1999.
- F. Caccavale, C. Natale, B. Siciliano, L. Villani, “Six-dof impedance control based on angle/axis representations”, IEEE Transactions on Robotics and Automation, Vol. 15, No. 2, pp. 289–300, 1999.